
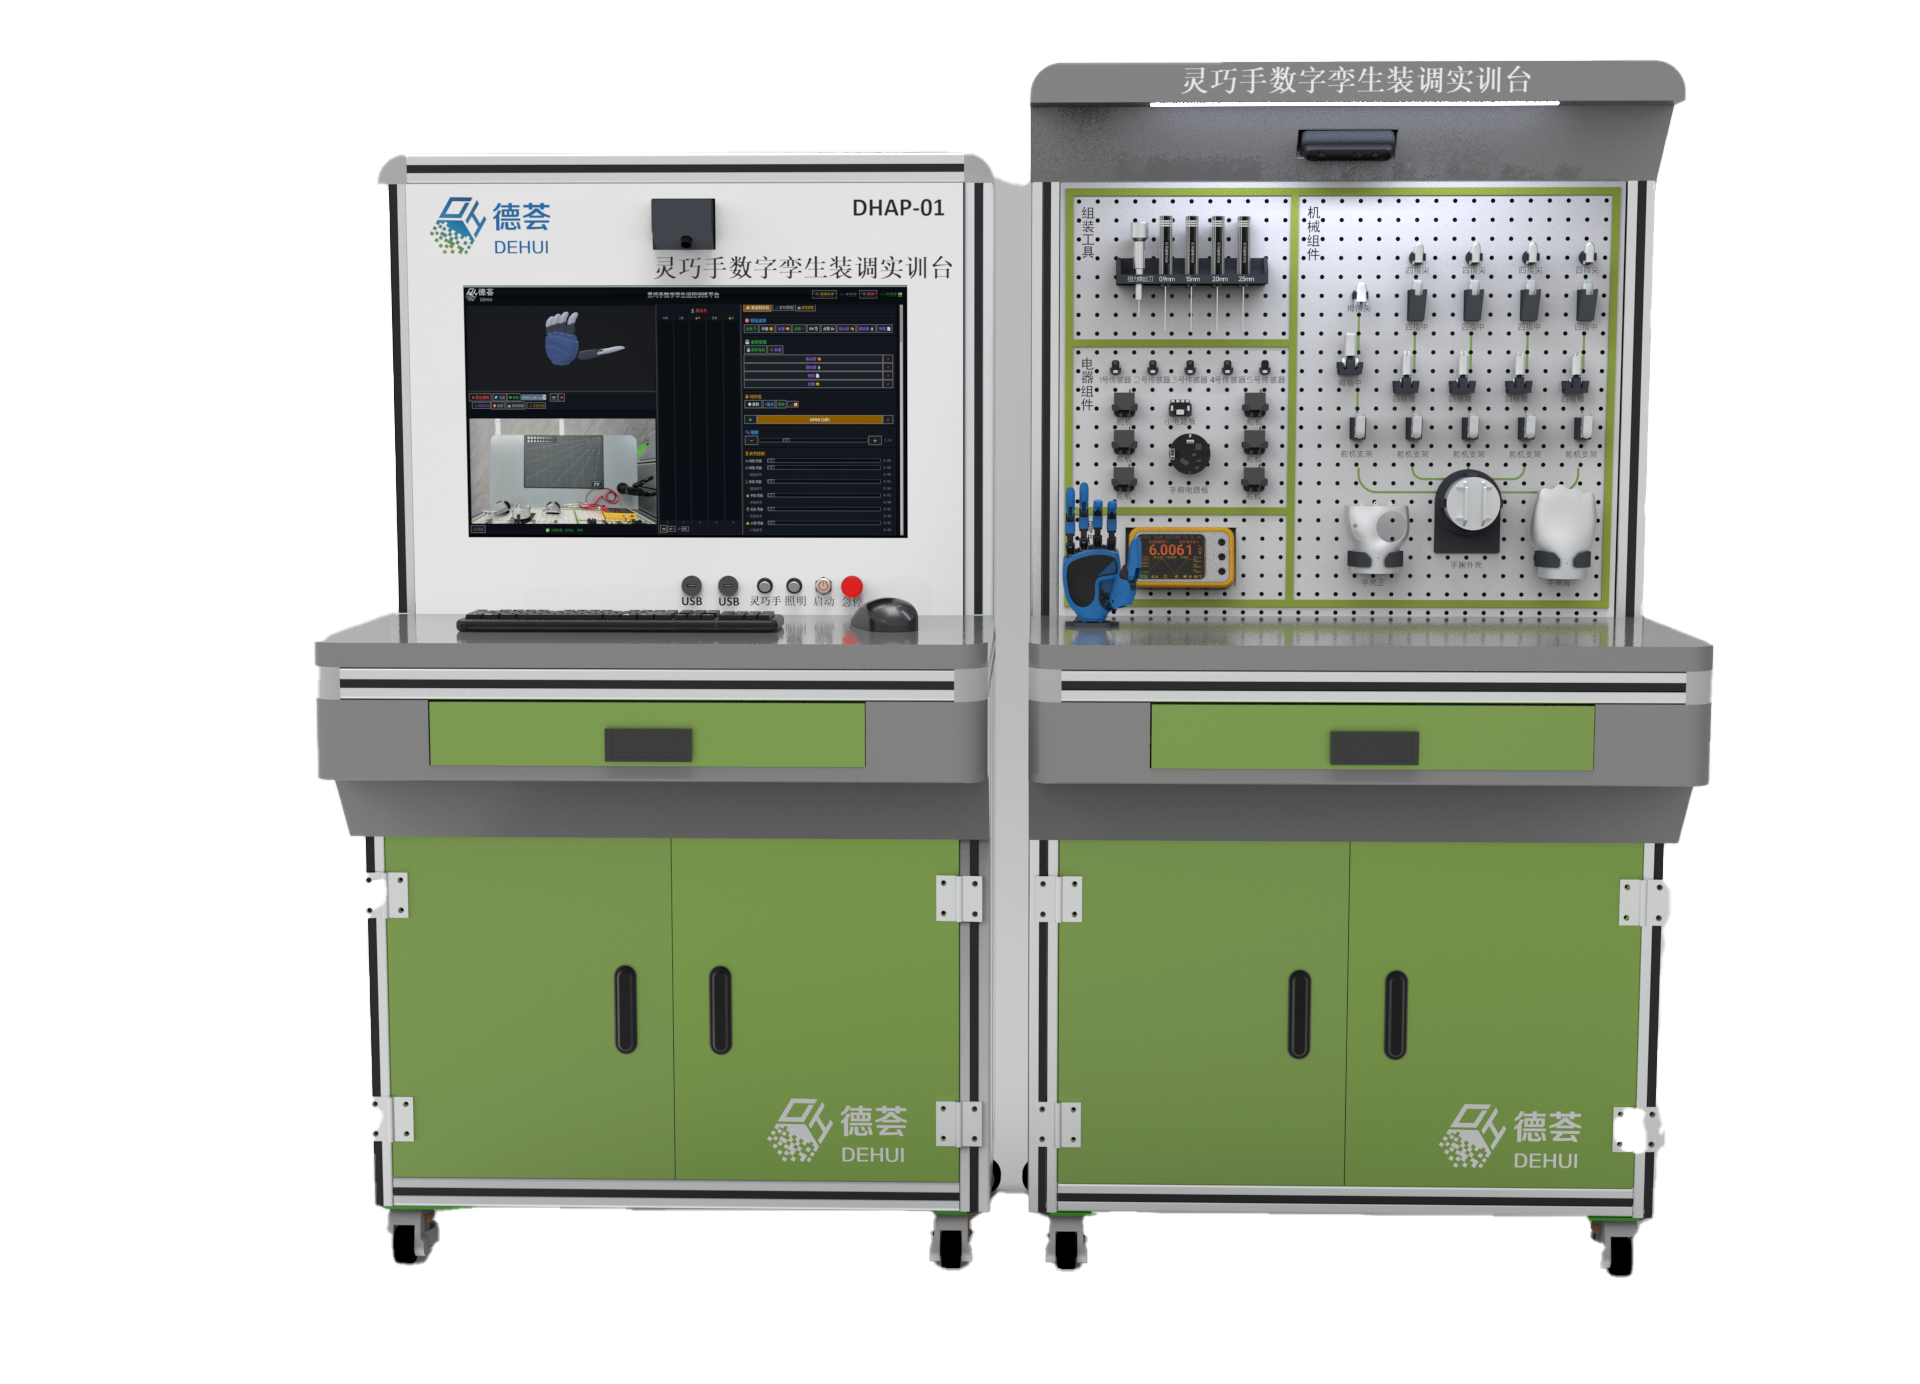
灵巧手数字孪生装调实训台 灵巧手数字孪生装调实训台面向灵巧手精密装配与调试岗位能力培养,配置全域感知深度视觉相机、视觉识别模块、孪生装调终端、灵巧手单手运动控制模块、灵巧手拆装结构收纳单元与运动训练载体收纳单元。实训台将真实拆装操作与数字孪生仿真相结合,学生既可在虚拟环境中开展第一人称装调演练,又可在实物平台上完成整机装配,并通过AI视觉对装配质量进行评判、生成诊断报告,形成"装配—评判—
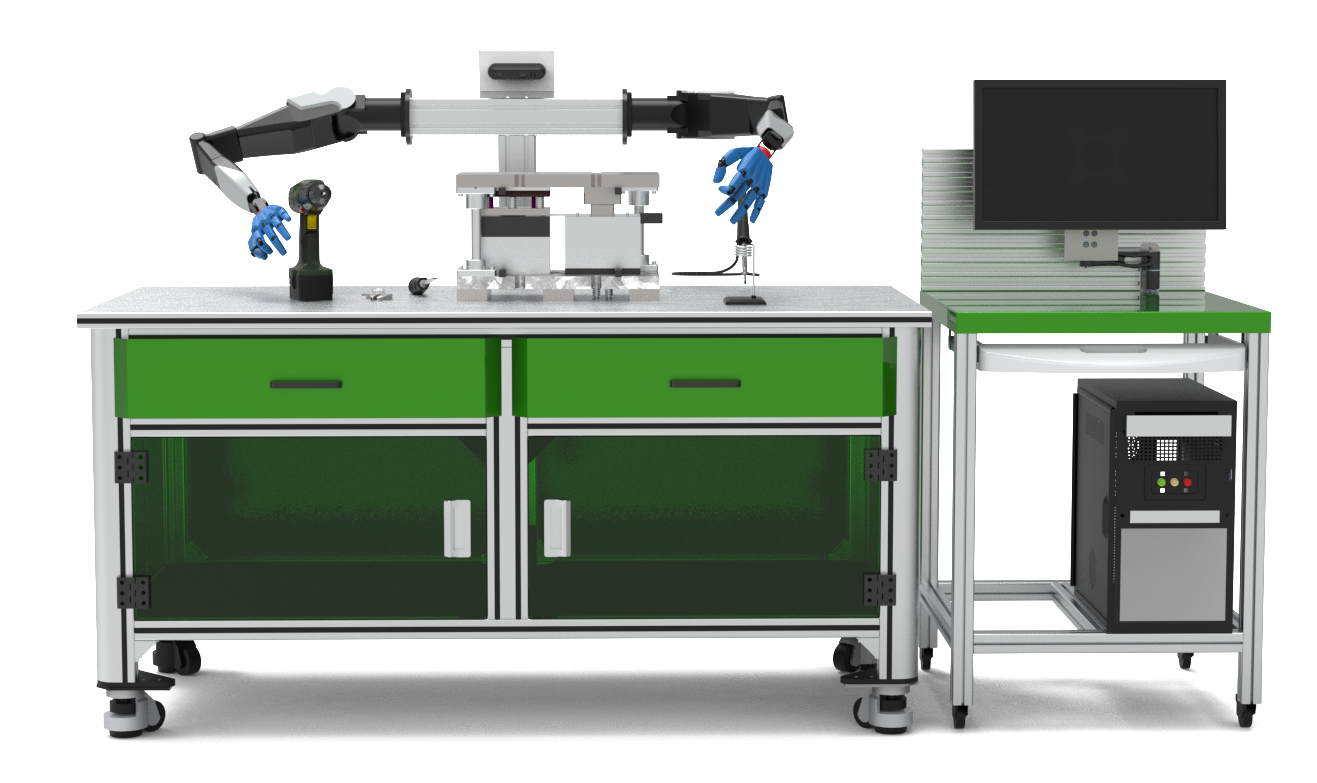
具身-手眼协同场景实训台该实训台以手眼协同为核心,将七自由度灵巧臂与11自由度灵巧手有机结合,搭载全域深度视觉相机与支持ROS/ROS2的运控终端,配合模块化场景仓快速构建真实工业与服务场景下的复杂操作任务。平台覆盖从单臂运动规划、手眼标定、手-臂联动抓取,到视觉引导自主分拣、双臂协同操作及典型场景综合编程的完整实训链条,让学生在“感知—规划—执行”全流程实战中掌握系统集成与算法开发能力,为具身智
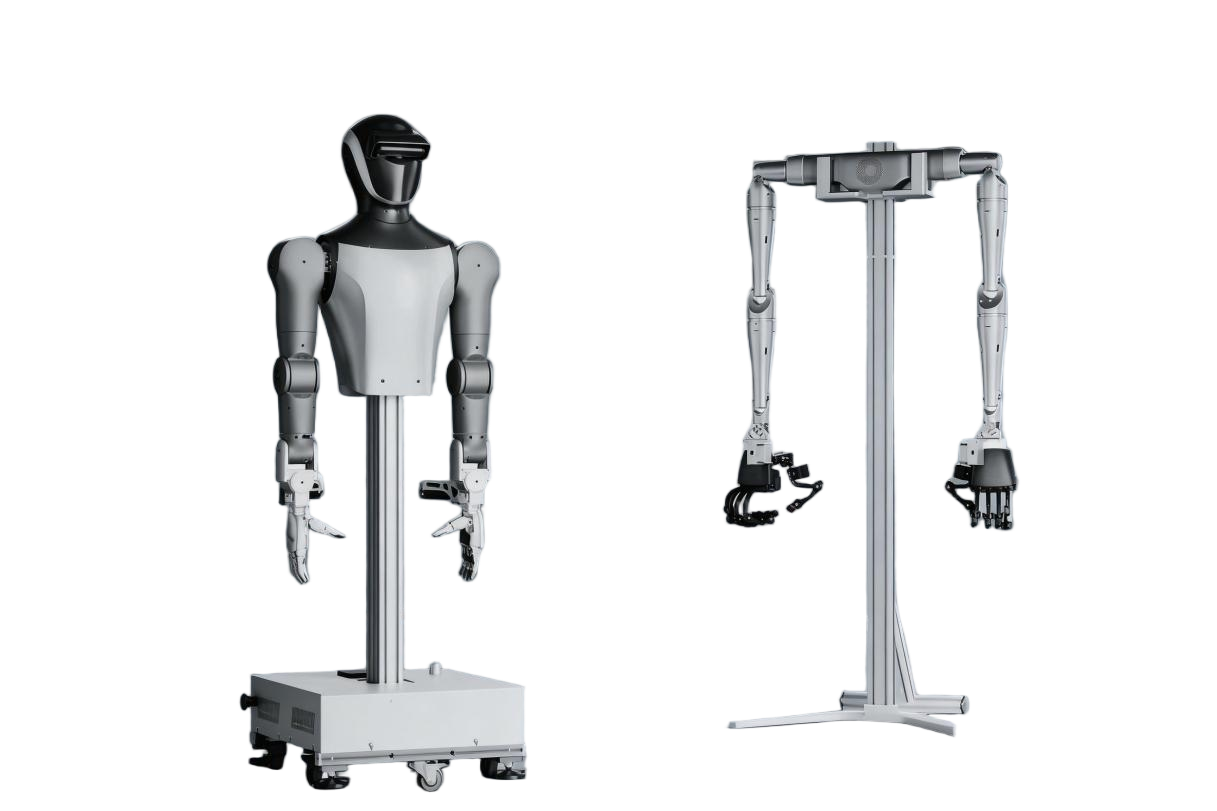
具身智能应用场景数据采集 作为面向具身智能大模型训练的高质量数据基础设施,该系统针对灵巧操作中长序列、多模态数据严重稀缺的行业痛点,以14自由度双臂人形平台为核心,融合三路RGB-D相机与阵列式触觉传感灵巧手,实现视觉、深度、触觉的同步采集。全栈自研的遥操作数采设备支持从技能示教、多模态记录到标准数据集构建的完整闭环。系统覆盖遥操作示教与技能复现、触觉数据采集与力分布可视化、面向模仿学习的

教育事业部:010-68649300
工业事业部:13910036565
邮箱:yibo3d@163.com
公司地址:北京市门头沟区美安路7号院1号楼

微信公众号

抖音号


